Domain bootskörper.de kaufen?
Wir ziehen mit dem Projekt
bootskörper.de um.
Sind Sie am Kauf der Domain
bootskörper.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain bootskörper.de kaufen?
Wie können Robotergreifer in der Industrie effizient eingesetzt werden?
Robotergreifer können in der Industrie effizient eingesetzt werden, indem sie speziell für die jeweilige Anwendung angepasst werden. Durch die Verwendung von Sensoren können sie Objekte präzise greifen und platzieren. Zudem können sie durch Automatisierung und Programmierung die Produktivität steigern und die Arbeitssicherheit verbessern. **
Welche Arten von Freizeitbooten sind am beliebtesten für Aktivitäten wie Angeln, Wasserski und Segeln?
Die beliebtesten Arten von Freizeitbooten für Angeln sind Angelboote, Kajaks und Schlauchboote. Für Wasserski sind Motorboote, Speedboote und Wakeboard-Boote am beliebtesten. Zum Segeln werden Segelboote, Katamarane und Jollen bevorzugt. **
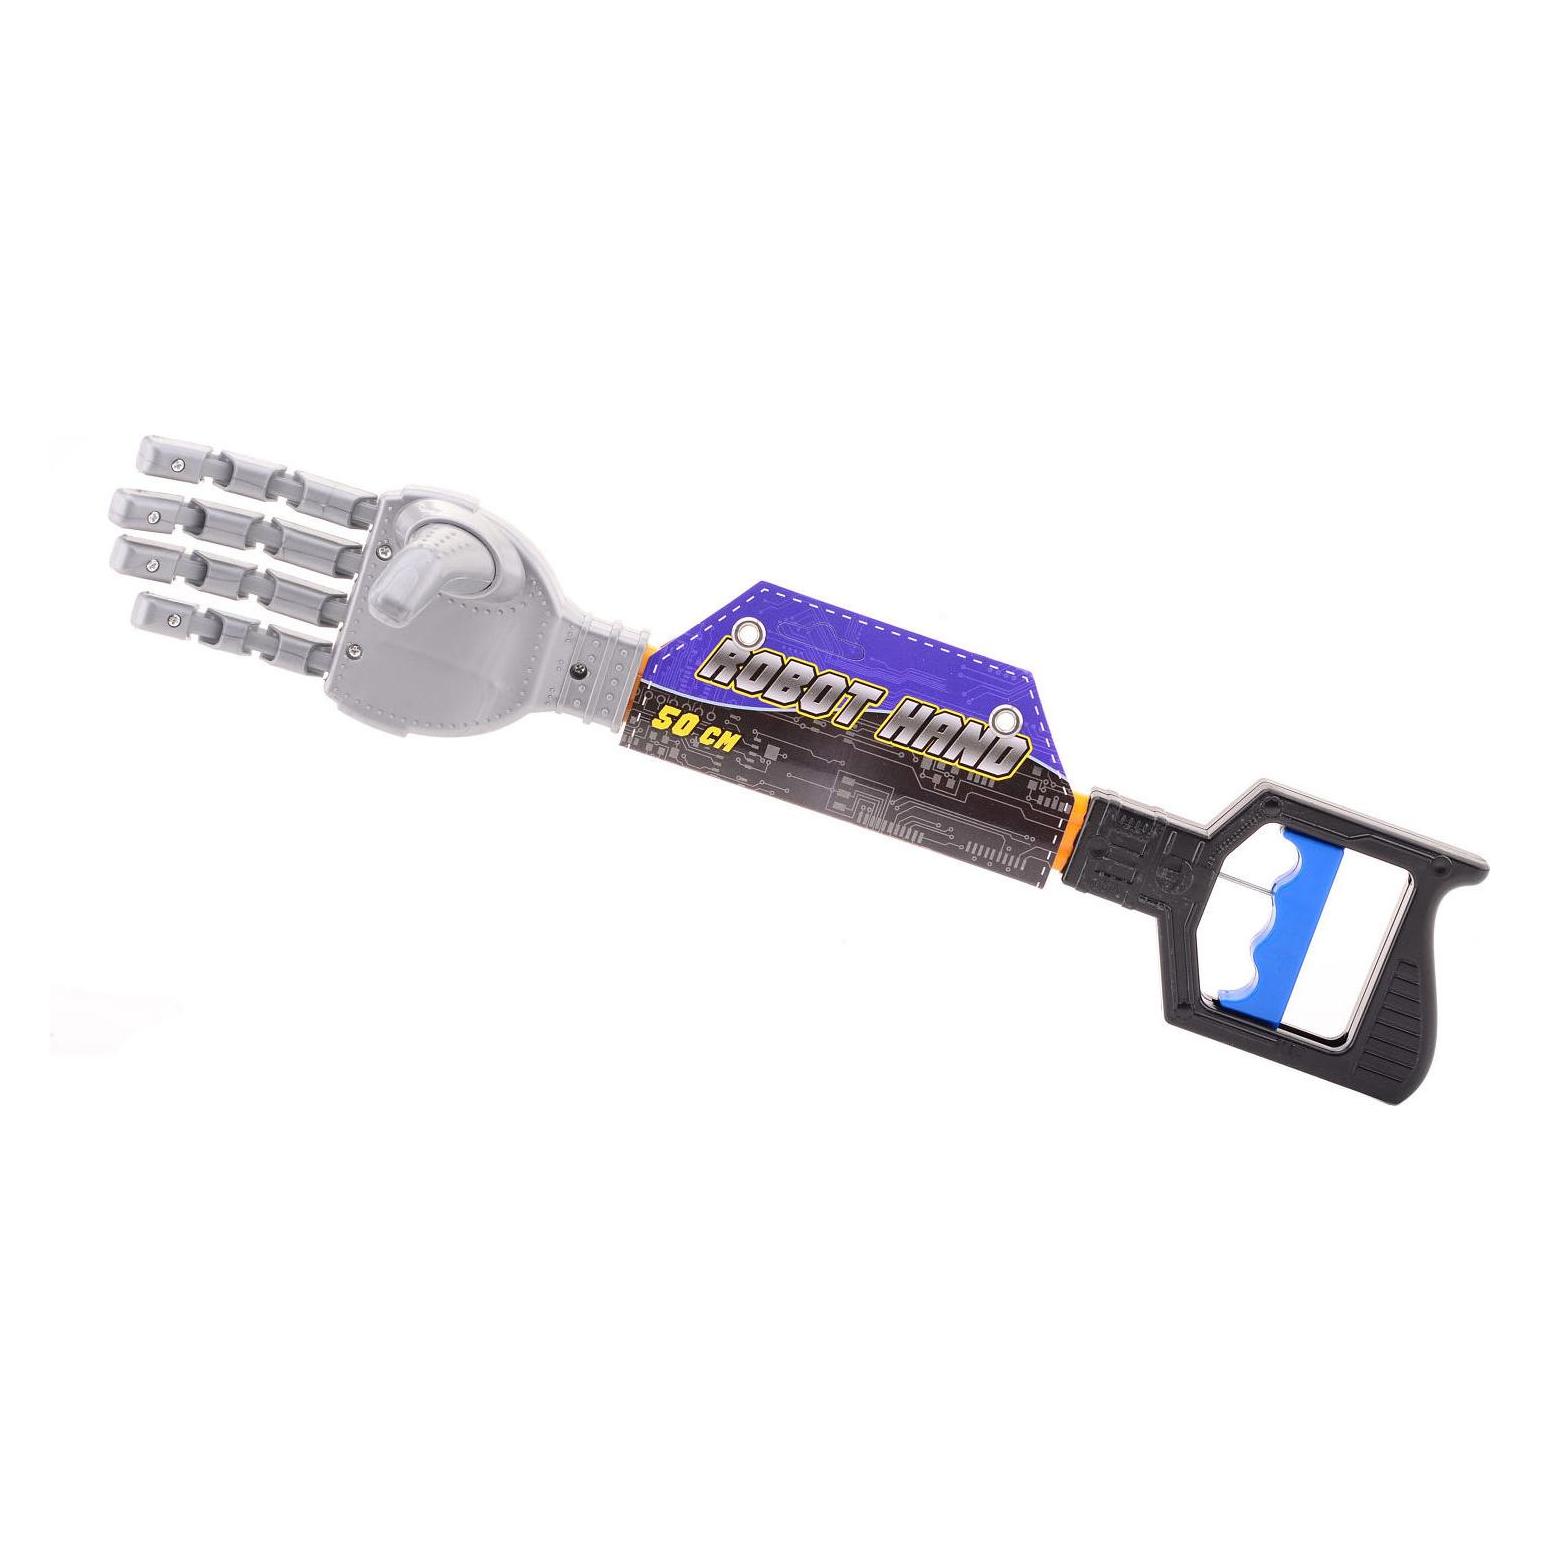
Ähnliche Suchbegriffe für Johntoy-Robotergreifer-19826337
Top-Angebote
Produkte zum Begriff Johntoy-Robotergreifer-19826337:
-
Wie werden Robotergreifer in der Industrie eingesetzt, um die Effizienz von Automatisierungsprozessen zu steigern?
Robotergreifer werden in der Industrie eingesetzt, um Produkte zu handhaben, zu sortieren und zu positionieren. Sie ermöglichen eine schnellere und präzisere Bearbeitung von Teilen, was die Produktionsgeschwindigkeit erhöht. Durch den Einsatz von Robotergreifern können Arbeitsabläufe automatisiert werden, was zu einer Steigerung der Effizienz und Produktivität führt. **
-
Welche verschiedenen Bootstypen werden für unterschiedliche Zwecke wie Segeln, Angeln oder Wassersport verwendet?
Für das Segeln werden Segelboote wie Jollen, Kielboote oder Katamarane verwendet. Zum Angeln werden meist Motorboote, Fischerboote oder Schlauchboote eingesetzt. Für Wassersportarten wie Wasserski oder Wakeboard werden häufig Speedboote oder Jetskis genutzt. **
-
Wie können Robotergreifer so konstruiert werden, dass sie verschiedene Objekte sicher und effizient greifen können?
Robotergreifer können so konstruiert werden, dass sie verschiedene Objekte sicher und effizient greifen können, indem sie über verschiedene Greifmechanismen verfügen, die sich an die Form und Größe des Objekts anpassen können. Zudem können sie mit Sensoren ausgestattet werden, um die Beschaffenheit und Position des Objekts zu erkennen. Eine flexible und anpassungsfähige Konstruktion ermöglicht es dem Greifer, sich schnell und präzise an verschiedene Objekte anzupassen. **
-
Wie können Robotergreifer so konzipiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können?
Robotergreifer können so konzipiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben, indem sie über verschiedene Greifmechanismen verfügen, die sich an die Form und Größe des jeweiligen Objekts anpassen können. Zudem können Sensoren eingesetzt werden, um die Beschaffenheit und Position der Objekte zu erkennen und die Greifkraft entsprechend anzupassen. Eine intelligente Steuerung ermöglicht es dem Greifer, flexibel auf Veränderungen im Arbeitsumfeld zu reagieren und eine effiziente Handhabung der Objekte zu gewährleisten. **
Wie können Robotergreifer so konstruiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können?
Robotergreifer können so konstruiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können, indem sie über verschiedene Greifmechanismen verfügen, wie zum Beispiel Saugnäpfe, Zangen oder Greifarme. Zudem können Sensoren eingebaut werden, die die Form, Größe und Gewicht der Objekte erkennen und die Greifkraft entsprechend anpassen. Eine flexible Programmierung ermöglicht es dem Roboter, sich schnell an verschiedene Objekte anzupassen und sie präzise zu greifen und zu bewegen. **
Welche Eigenschaften sollte ein effizienter Robotergreifer haben, um eine Vielzahl von Objekten sicher und zuverlässig zu greifen?
Ein effizienter Robotergreifer sollte über eine variable Greifkraft verfügen, um Objekte unterschiedlicher Größe und Gewicht sicher zu greifen. Zudem sollte er über eine adaptive Greifstrategie verfügen, um verschiedene Formen und Oberflächen zu erkennen und entsprechend zu greifen. Außerdem ist eine schnelle und präzise Positionierung des Greifers wichtig, um die Produktivität zu steigern. **
Top-Angebote
Produkte zum Begriff Johntoy-Robotergreifer-19826337:
-
Wie können Robotergreifer in der Industrie effizient eingesetzt werden?
Robotergreifer können in der Industrie effizient eingesetzt werden, indem sie speziell für die jeweilige Anwendung angepasst werden. Durch die Verwendung von Sensoren können sie Objekte präzise greifen und platzieren. Zudem können sie durch Automatisierung und Programmierung die Produktivität steigern und die Arbeitssicherheit verbessern. **
-
Welche Arten von Freizeitbooten sind am beliebtesten für Aktivitäten wie Angeln, Wasserski und Segeln?
Die beliebtesten Arten von Freizeitbooten für Angeln sind Angelboote, Kajaks und Schlauchboote. Für Wasserski sind Motorboote, Speedboote und Wakeboard-Boote am beliebtesten. Zum Segeln werden Segelboote, Katamarane und Jollen bevorzugt. **
-
Wie werden Robotergreifer in der Industrie eingesetzt, um die Effizienz von Automatisierungsprozessen zu steigern?
Robotergreifer werden in der Industrie eingesetzt, um Produkte zu handhaben, zu sortieren und zu positionieren. Sie ermöglichen eine schnellere und präzisere Bearbeitung von Teilen, was die Produktionsgeschwindigkeit erhöht. Durch den Einsatz von Robotergreifern können Arbeitsabläufe automatisiert werden, was zu einer Steigerung der Effizienz und Produktivität führt. **
-
Welche verschiedenen Bootstypen werden für unterschiedliche Zwecke wie Segeln, Angeln oder Wassersport verwendet?
Für das Segeln werden Segelboote wie Jollen, Kielboote oder Katamarane verwendet. Zum Angeln werden meist Motorboote, Fischerboote oder Schlauchboote eingesetzt. Für Wassersportarten wie Wasserski oder Wakeboard werden häufig Speedboote oder Jetskis genutzt. **
Ähnliche Suchbegriffe für Johntoy-Robotergreifer-19826337
-
Wie können Robotergreifer so konstruiert werden, dass sie verschiedene Objekte sicher und effizient greifen können?
Robotergreifer können so konstruiert werden, dass sie verschiedene Objekte sicher und effizient greifen können, indem sie über verschiedene Greifmechanismen verfügen, die sich an die Form und Größe des Objekts anpassen können. Zudem können sie mit Sensoren ausgestattet werden, um die Beschaffenheit und Position des Objekts zu erkennen. Eine flexible und anpassungsfähige Konstruktion ermöglicht es dem Greifer, sich schnell und präzise an verschiedene Objekte anzupassen. **
-
Wie können Robotergreifer so konzipiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können?
Robotergreifer können so konzipiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben, indem sie über verschiedene Greifmechanismen verfügen, die sich an die Form und Größe des jeweiligen Objekts anpassen können. Zudem können Sensoren eingesetzt werden, um die Beschaffenheit und Position der Objekte zu erkennen und die Greifkraft entsprechend anzupassen. Eine intelligente Steuerung ermöglicht es dem Greifer, flexibel auf Veränderungen im Arbeitsumfeld zu reagieren und eine effiziente Handhabung der Objekte zu gewährleisten. **
-
Wie können Robotergreifer so konstruiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können?
Robotergreifer können so konstruiert werden, dass sie eine Vielzahl von Objekten sicher und effizient handhaben können, indem sie über verschiedene Greifmechanismen verfügen, wie zum Beispiel Saugnäpfe, Zangen oder Greifarme. Zudem können Sensoren eingebaut werden, die die Form, Größe und Gewicht der Objekte erkennen und die Greifkraft entsprechend anpassen. Eine flexible Programmierung ermöglicht es dem Roboter, sich schnell an verschiedene Objekte anzupassen und sie präzise zu greifen und zu bewegen. **
-
Welche Eigenschaften sollte ein effizienter Robotergreifer haben, um eine Vielzahl von Objekten sicher und zuverlässig zu greifen?
Ein effizienter Robotergreifer sollte über eine variable Greifkraft verfügen, um Objekte unterschiedlicher Größe und Gewicht sicher zu greifen. Zudem sollte er über eine adaptive Greifstrategie verfügen, um verschiedene Formen und Oberflächen zu erkennen und entsprechend zu greifen. Außerdem ist eine schnelle und präzise Positionierung des Greifers wichtig, um die Produktivität zu steigern. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.